Algómetro portátil
Introducción
Parte de las actividades del Laboratorio de Prototipado involucra brindar soluciones tecnológicas a otros laboratorios de la Facultad de Ingeniería de la UNER. Dentro de esas actividades, comenzamos hace un tiempo a trabajar con el Centro de Ingeniería en Rehabilitación e Investigaciones Neuromusculares y Snsoriales (CIRINS), apoyando en una de las ramas de investigación que llevan adelante, la que tiene que ver con el estudio del dolor. En una primera etapa nos pidieron el desarrollo de un algómetro, un dispositivo que permite medir el umbral de dolor de un paciente. El dispositivo completo involucraba una suerte de sistema robótico con un actuador lineal que ejercía presión sobre la piel del paciente, un sensor de fuerza para medir la presión ejercida y un sistema de control del actuador.
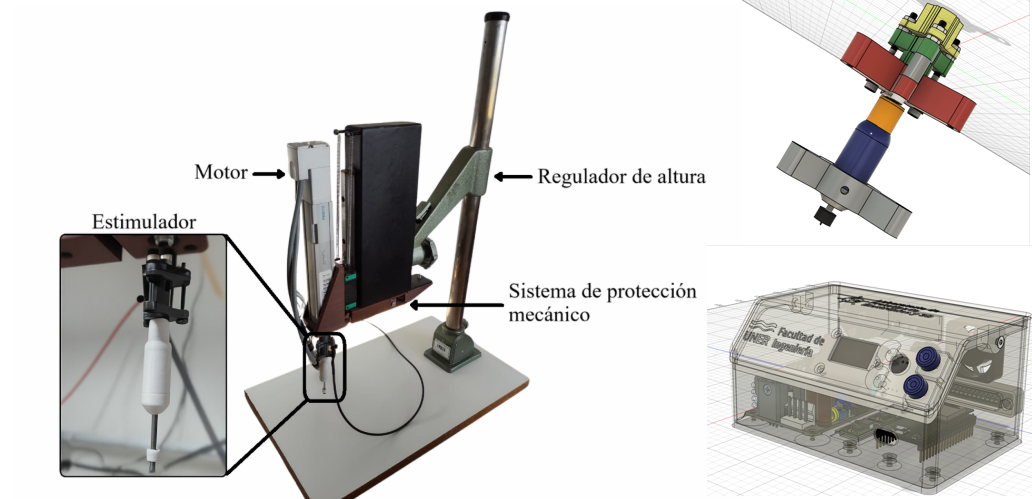
En una segunda etapa nos pidieron el desarrollo de un algómetro de mano, que permitiera medir el umbral de dolor de un paciente de forma manual, simplificando significativamente el sistema.
Rediseño
El sistema de control original contaba con 3 fuentes de alimentación: una para el actuador lineal, otra para un motor de pasos y otra para el sistema de control. En el sistema manual buscamos simplificar este esquema, y gracias a la reducción de componentes, logramos alimentar todo el dispositivo con una sola fuente. En la versión original utilizábamos un ESP32 DevKit, pero al no encontrarse en stock al momento de la compra, optamos por un FireBeetle 2 ESP32-E. Esta placa incluye un cargador de batería LiPo, lo que nos simplificaría la incorporación de una batería en el futuro para hacerlo totalmente portátil. La interfaz de usuario está compuesta por una pantalla OLED de 128x64 píxeles y un encoder rotatorio con pulsador; también dejamos disponibles los pulsadores de la placa FireBeetle para un uso rápido. La placa FireBeetle 2 ESP32-E cuenta ademas con una serie de leds que se utilizaron para indicar el estado del dispositivo. El sensor de fuerza utilizado es el mismo que usamos en el sistema original, el FMAMSDXX005WC2C3 de Honeywell. También le agregamos un conector BNC para utilizar como entrada con un pulsador (para indicar eventos desde el exterior) o como salida para sincronizar con otros dispositivos.
Modelado CAD
Basamos el diseño físico en el sistema original, pero simplificamos la estructura para hacerlo significativamente más compacto y liviano. Formamos la estructura general con un stack de piezas impresas en 3D sostenidas por 3 tornillos M3x35mm. Elegimos esta estrategia porque nos permitía una rápida iteración en el rediseño de sectores particulares, además de facilitarnos la mejor orientación de las piezas a la hora de imprimirlas.
Colocamos el sensor en una suerte de “cuna” diseñada en la pieza plástica que sostiene el sensor y soldamos los cables directamente a sus pads, evadiendo así la necesidad de integrar una PCB adicional.
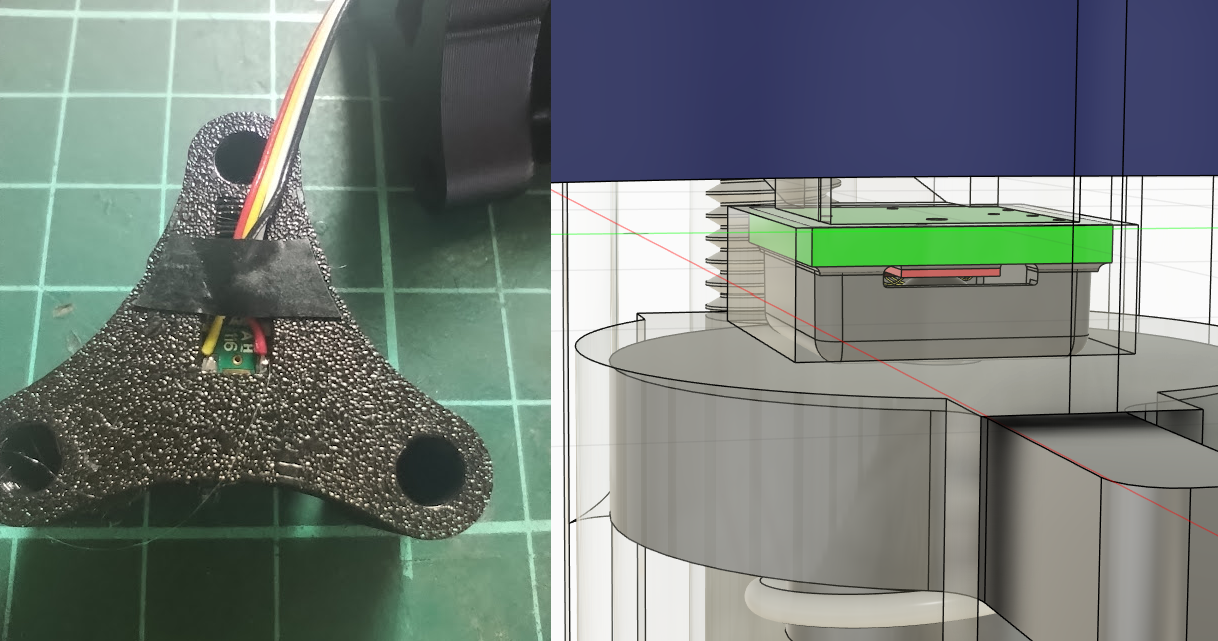
Realizamos la transmisión de fuerza (desde el punto de contacto exterior hacia el sensor interno) mediante una varilla de acero de 2.5mm de diámetro, de deslizamiento suave por estar colocada dentro de una camisa de bronce y sostenida por una pieza plástica. Un resorte se encarga de ejercer fuerza sobre la varilla, manteniéndola siempre en contacto con el sensor con una precarga constante cercana a los 120 gramos.
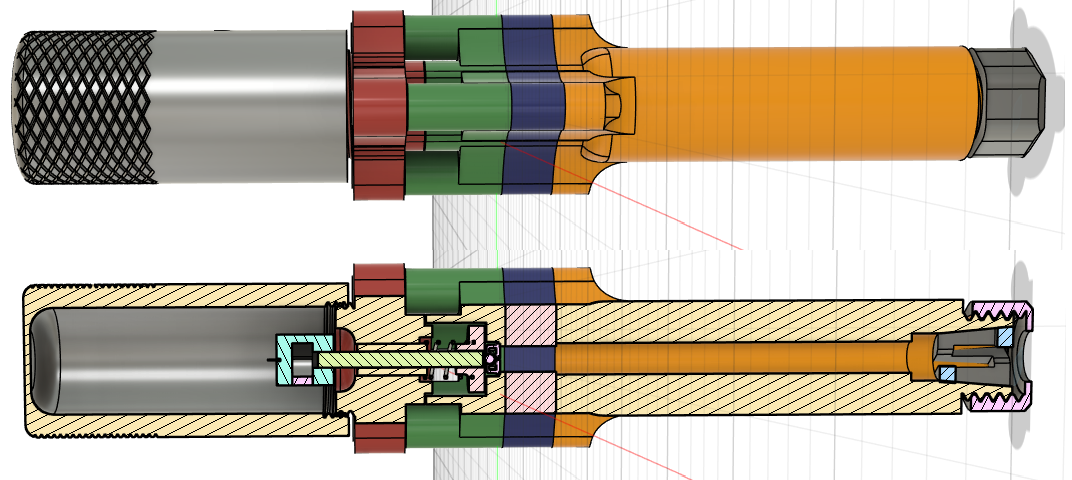
A la pieza plástica que sostiene la varilla le diseñamos además un pequeño mango para permitirnos separar la varilla del sensor temporalmente y trabarla. De esta manera, podemos proteger de sobrecargas al delicado sensor mientras le estamos cambiando el efector de estimulación al paciente (que puede ser punzante, una hoja sin filo, entre otros).
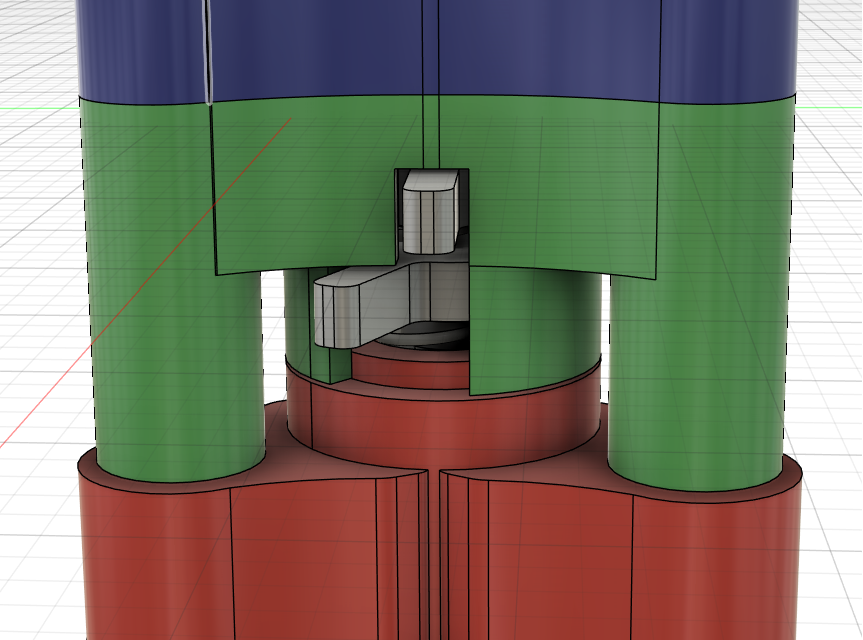
Fabricamos además un capuchón que se acopla en la parte frontal para proteger tanto el efector como las piezas internas cuando estamos trasladando el dispositivo. En la parte trasera incluimos también un sujetacables, compuesto de una suerte de cuña impresa en material blando (TPU) y una tuerca de roscado rápido, lo cual nos posibilitó fijar firmemente el cable al cuerpo del dispositivo, evitando tirones.
Por último, el gabinete para el módulo de control lo estructuramos en dos grandes partes encastradas, unidas por 3 tornillos M3.
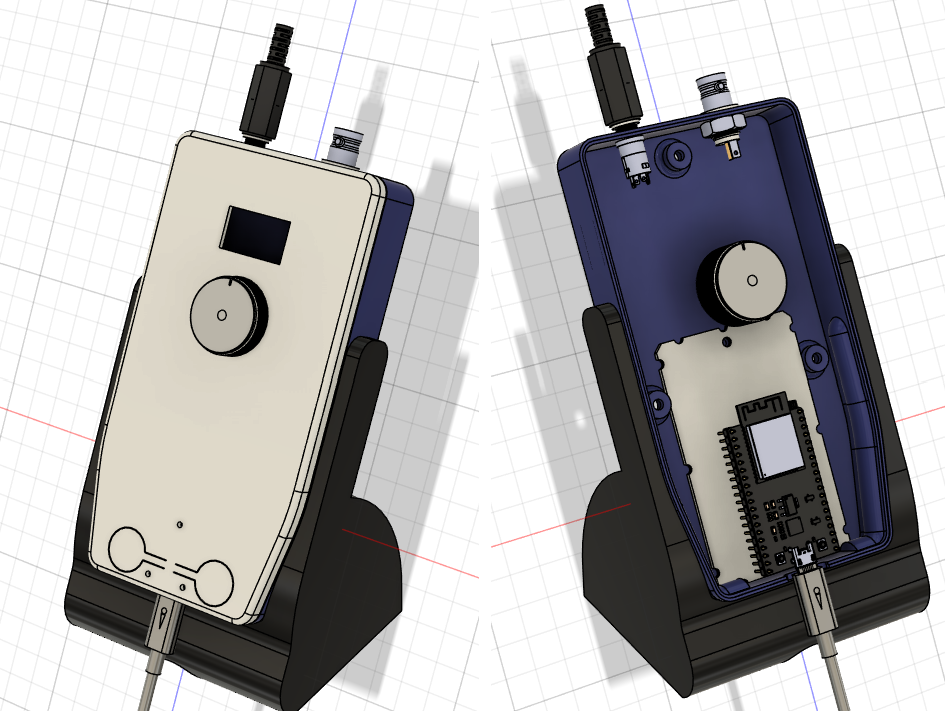
Para poder utilizar cómodamente los botones táctiles de la placa FireBeetle, diseñamos e imprimimos unas pequeñas estructuras plásticas flexibles que, una vez presionadas externamente, permiten accionar los botones en placa. Si bien usamos iteraciones de este estilo de soluciones previamente, en esta oportunidad los botones de la FireBeetle estaban soldados a 90 grados. Esta orientación nos requirió un análisis más detallado asegurando que la rotación natural de la pieza impresa lograra el desplazamiento lineal óptimo para disparar el “clic” interno mecánico del pulsador sin dañarlo.
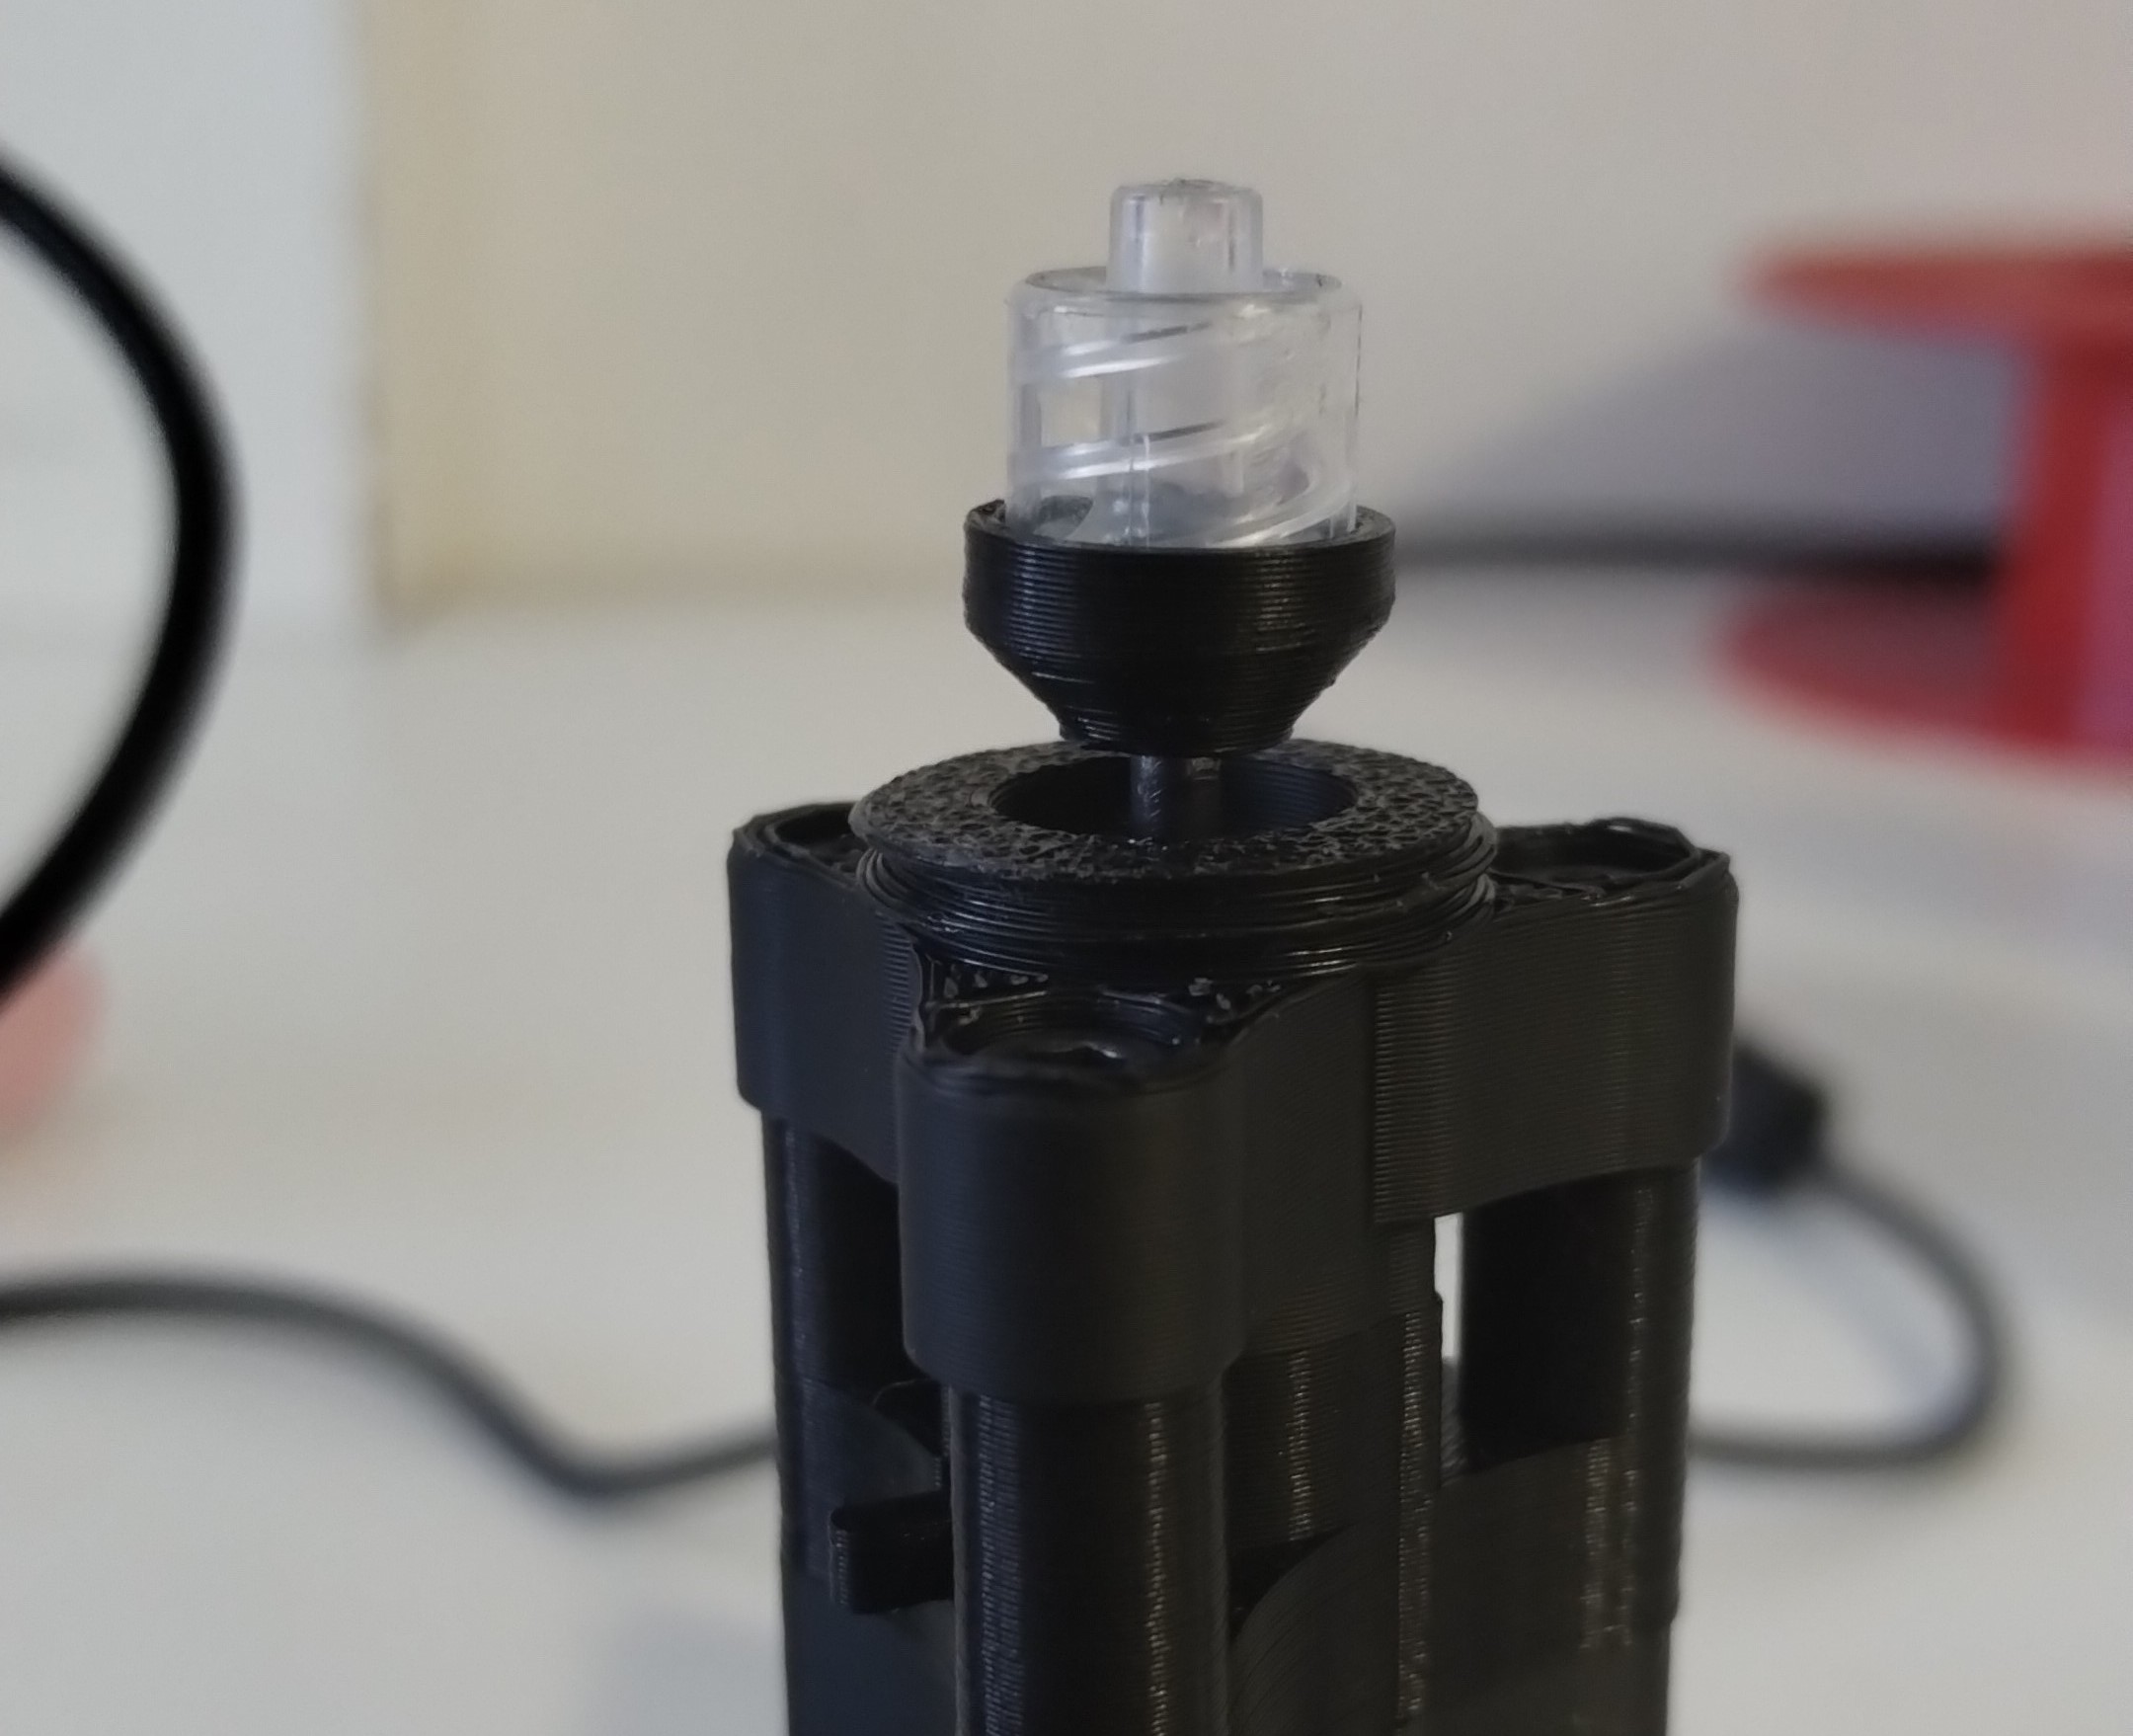
El efector final con el que se ejerce dolor, en este caso particular, es una aguja hipodermica a la cual se le removió el bisel para evitar cortes y la posibilidad de penetrar la piel. Evaluamos la posibilidad de imprimir una traba tipo Luer para la colocación de la aguja, pero dado el tamaño y complejidad de la pieza, optamos por reutilizar una traba plástica de una jeringa.
Pruebas
Para probar el dispositivo, decidimos imprimir unas piezas adicionales de amarre que nos permitían, por un lado, montar con firmeza el estimulador en una morsa, y por otro lado, apoyar sobre el actuador una pesa estándar de 100 gramos.
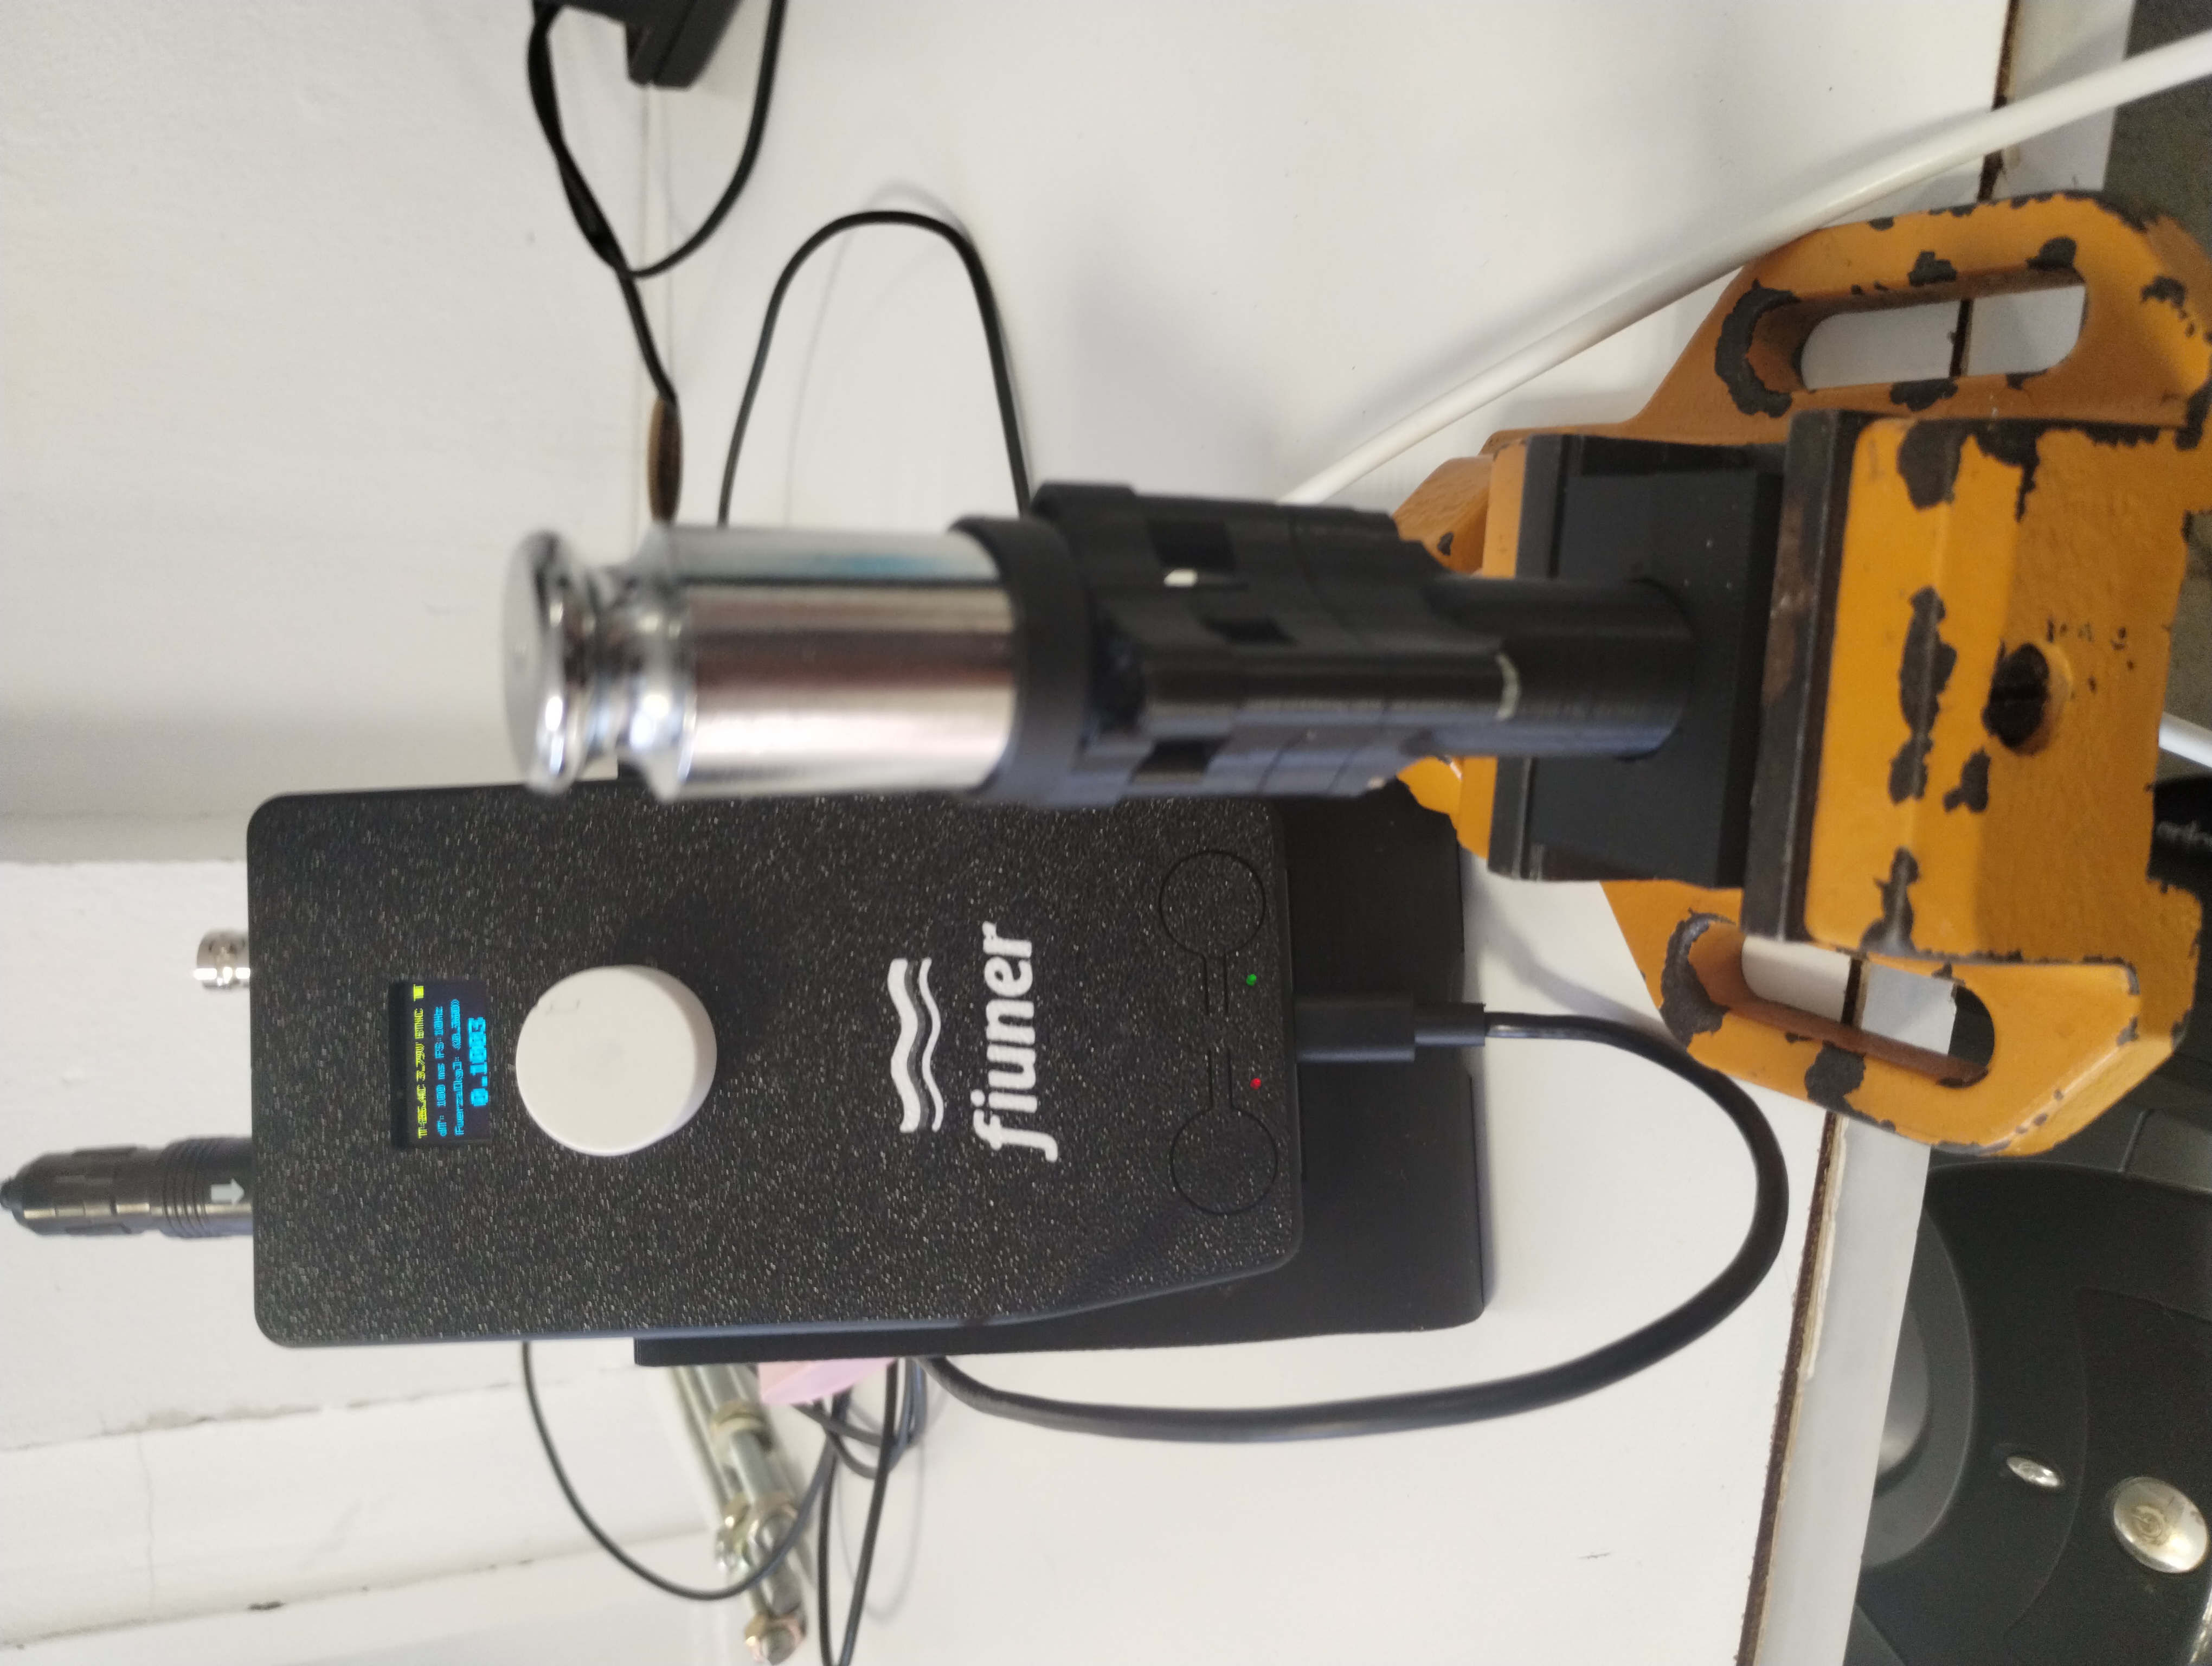
Realizamos capturas de datos en vacío y con la pesa sobre el sensor, tanto a 10Hz (frecuencia de uso normal con visualización en tiempo real) como a 500Hz (frecuencia máxima durante la realización de mediciones).
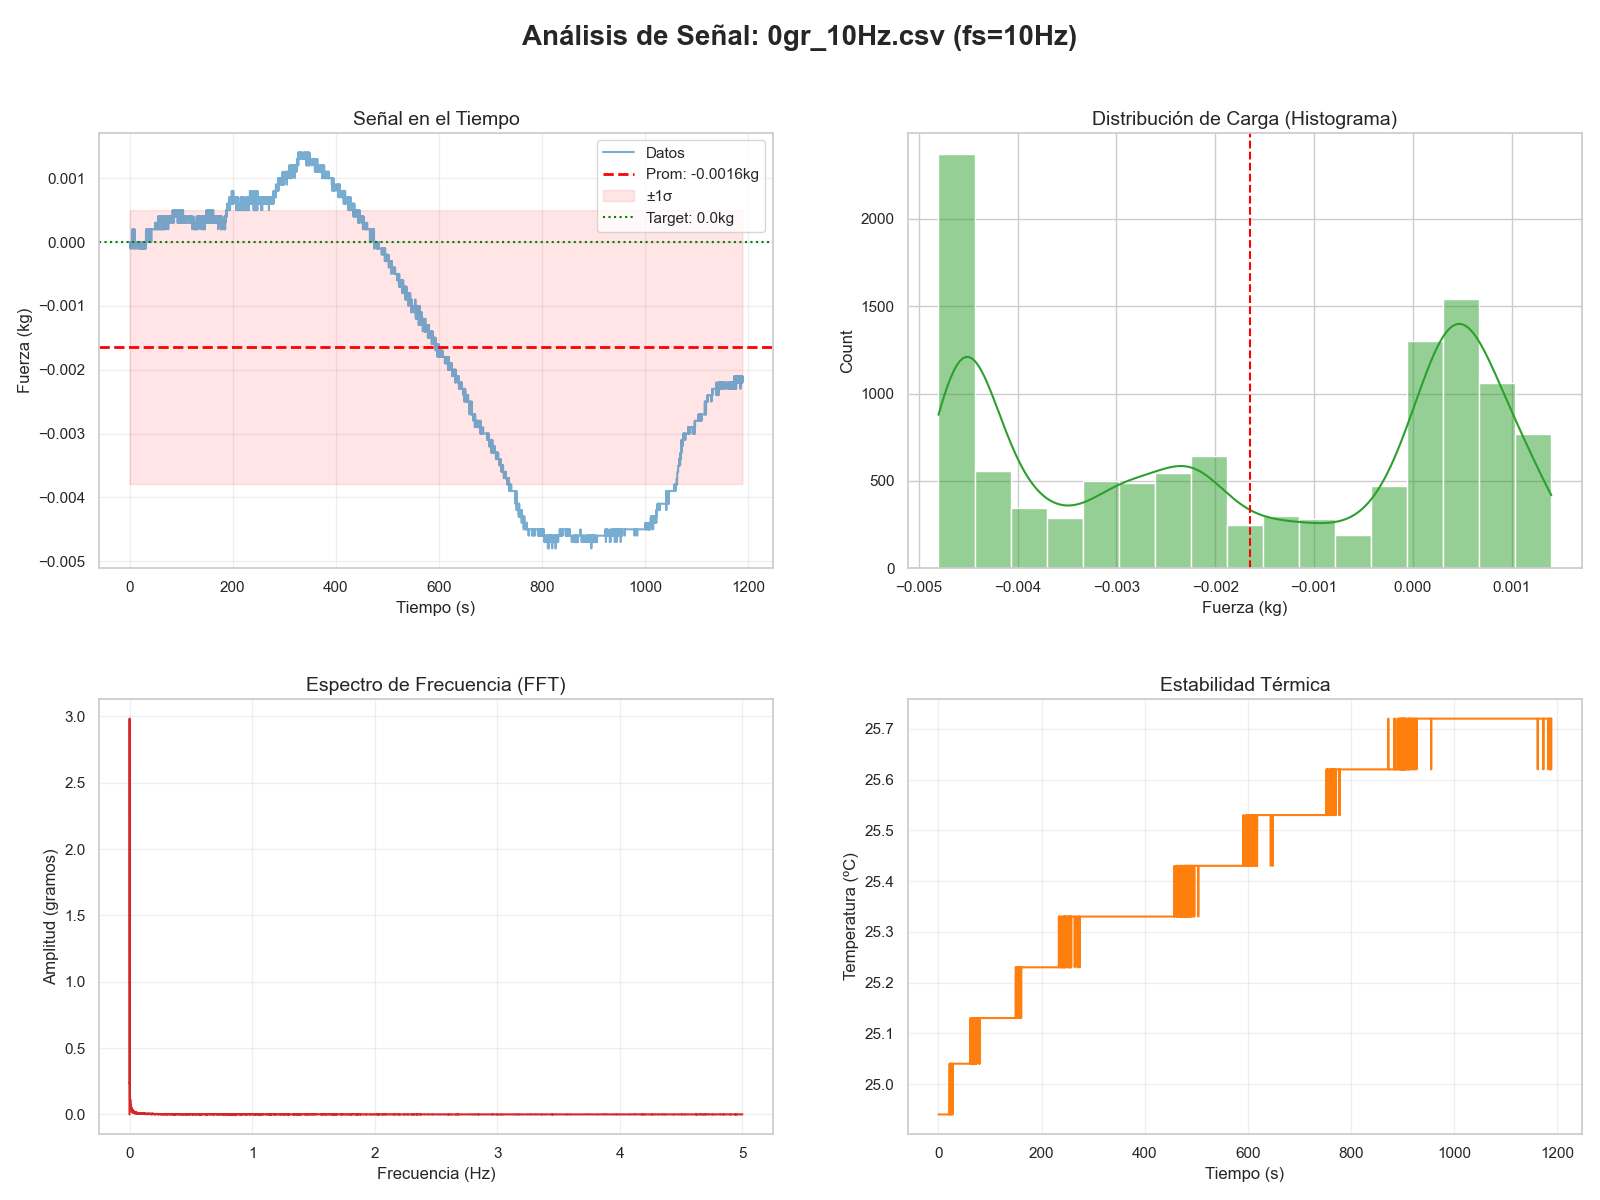
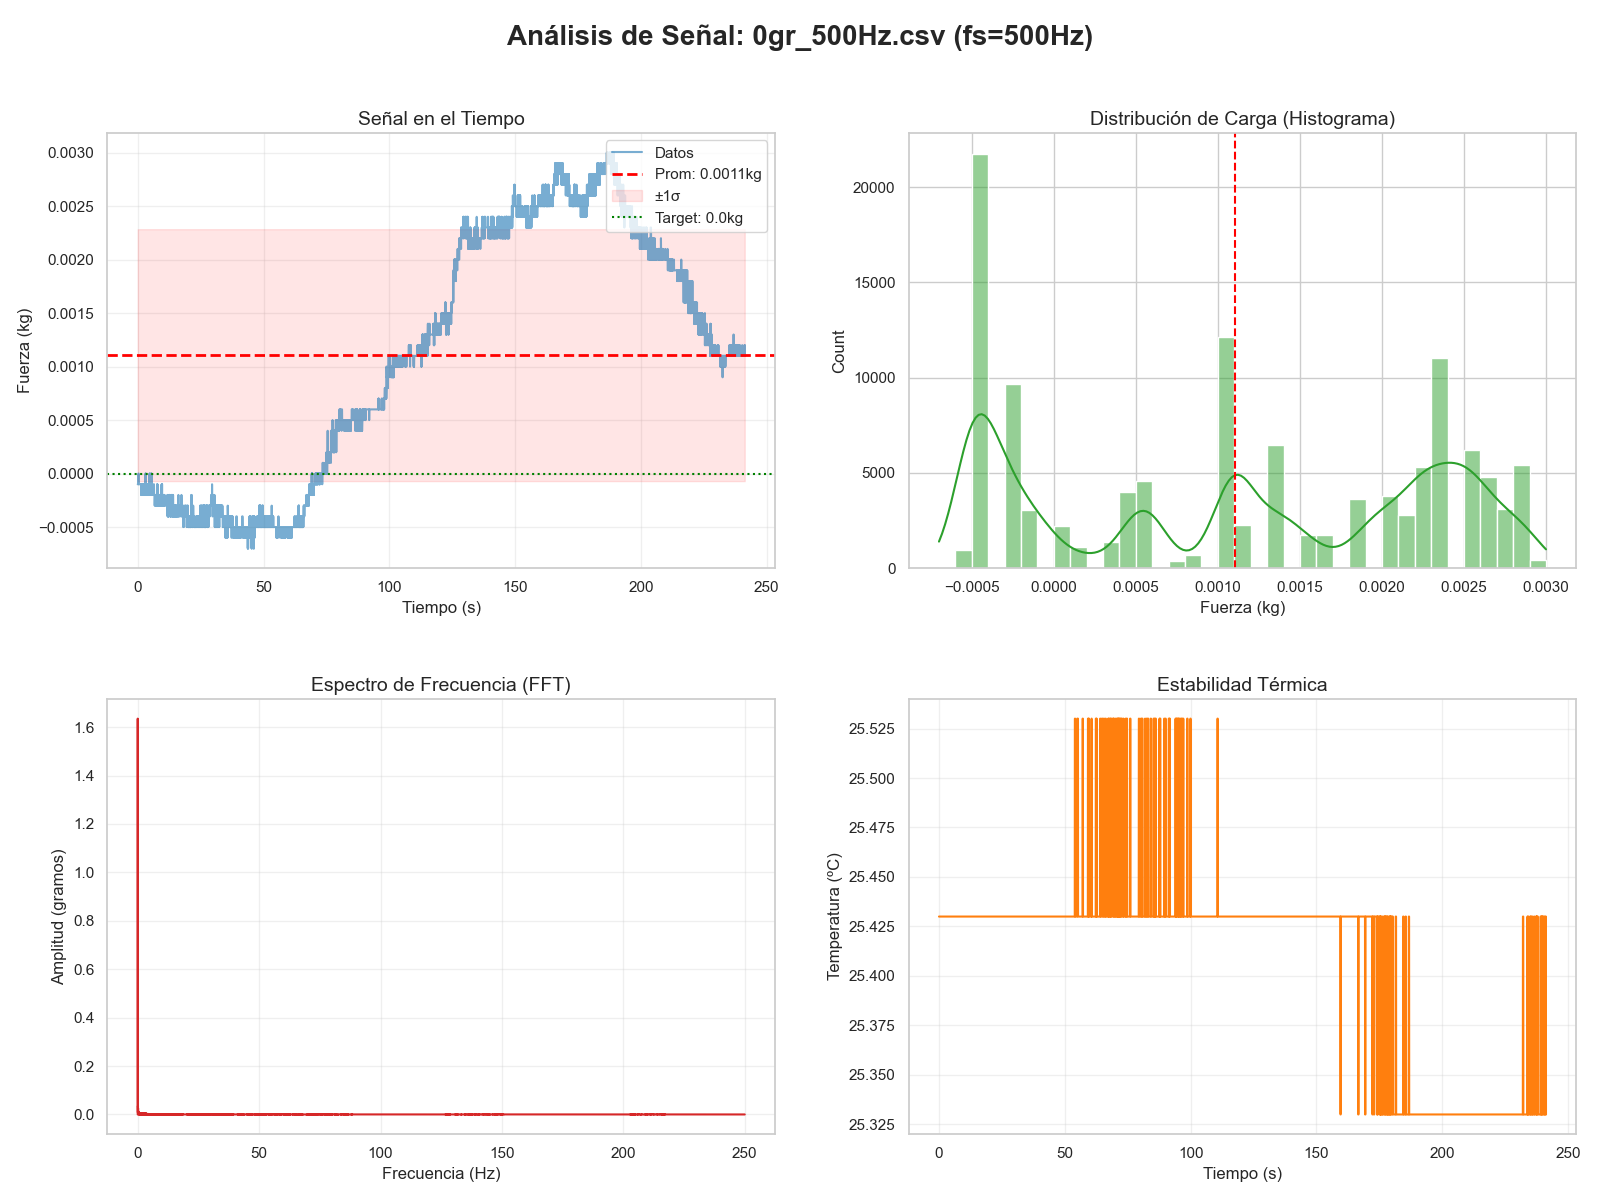
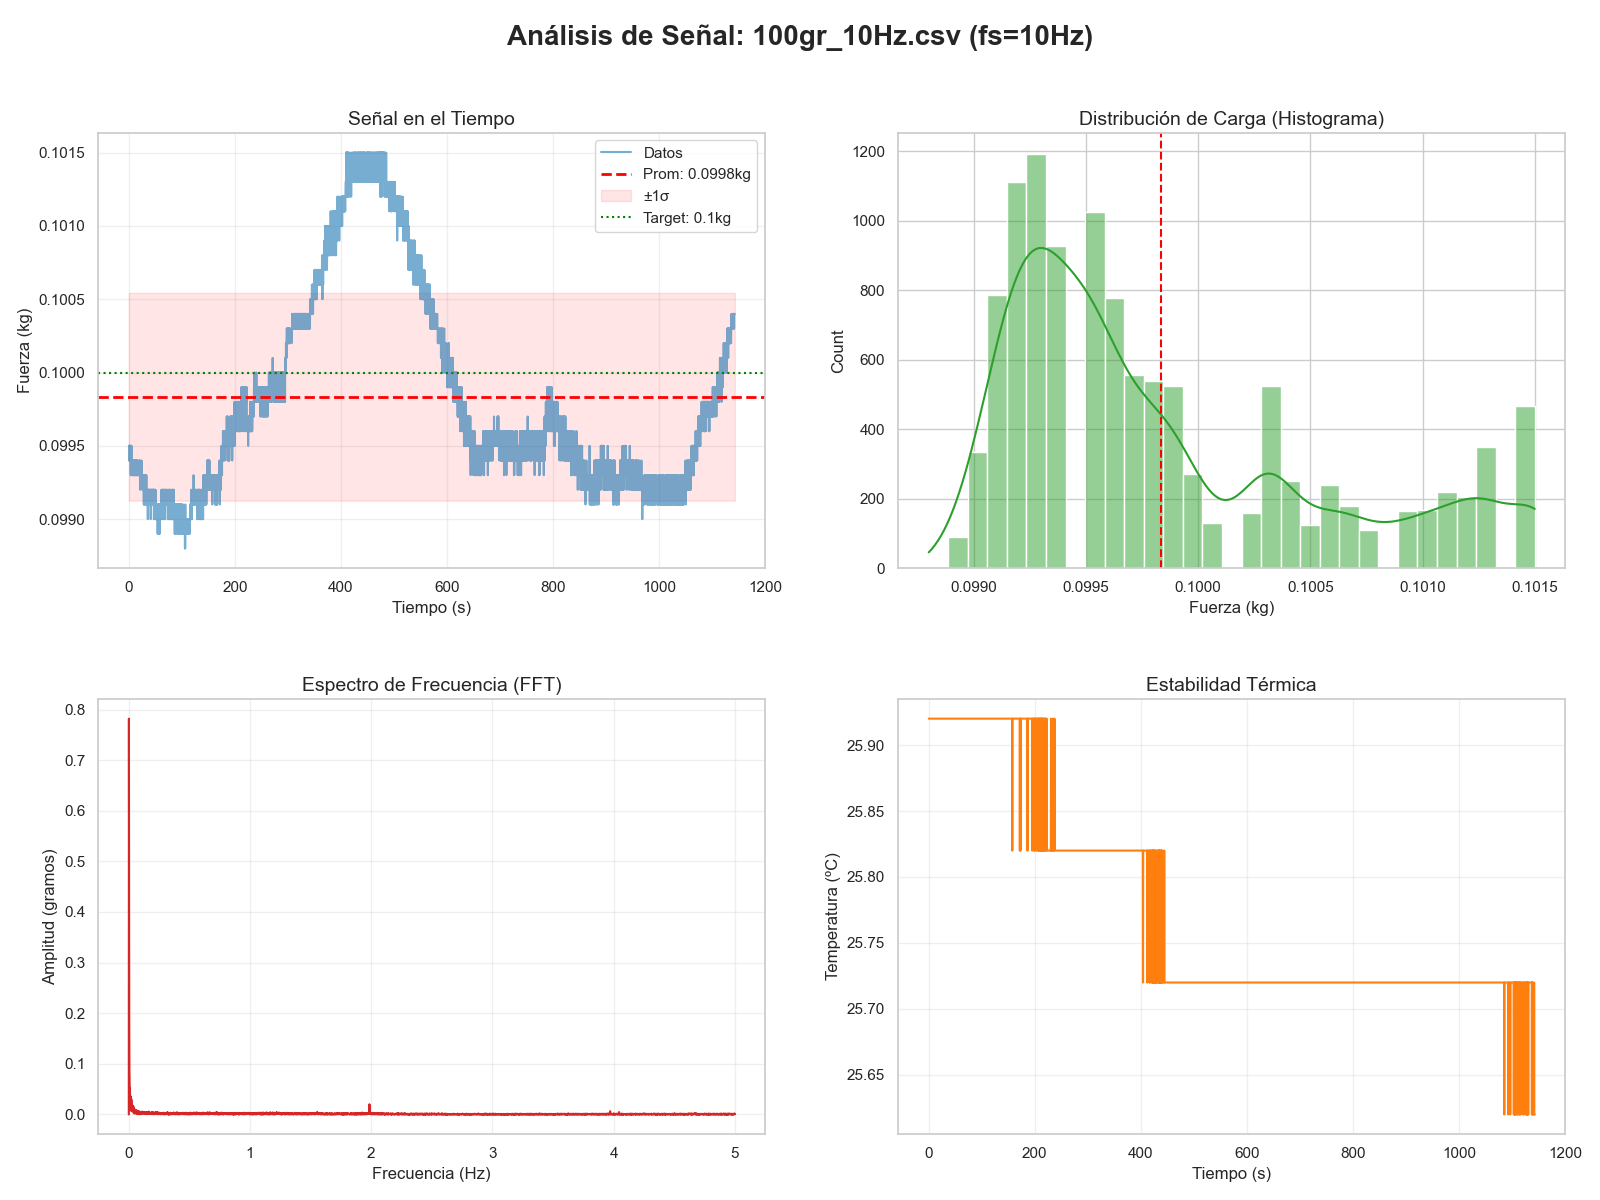
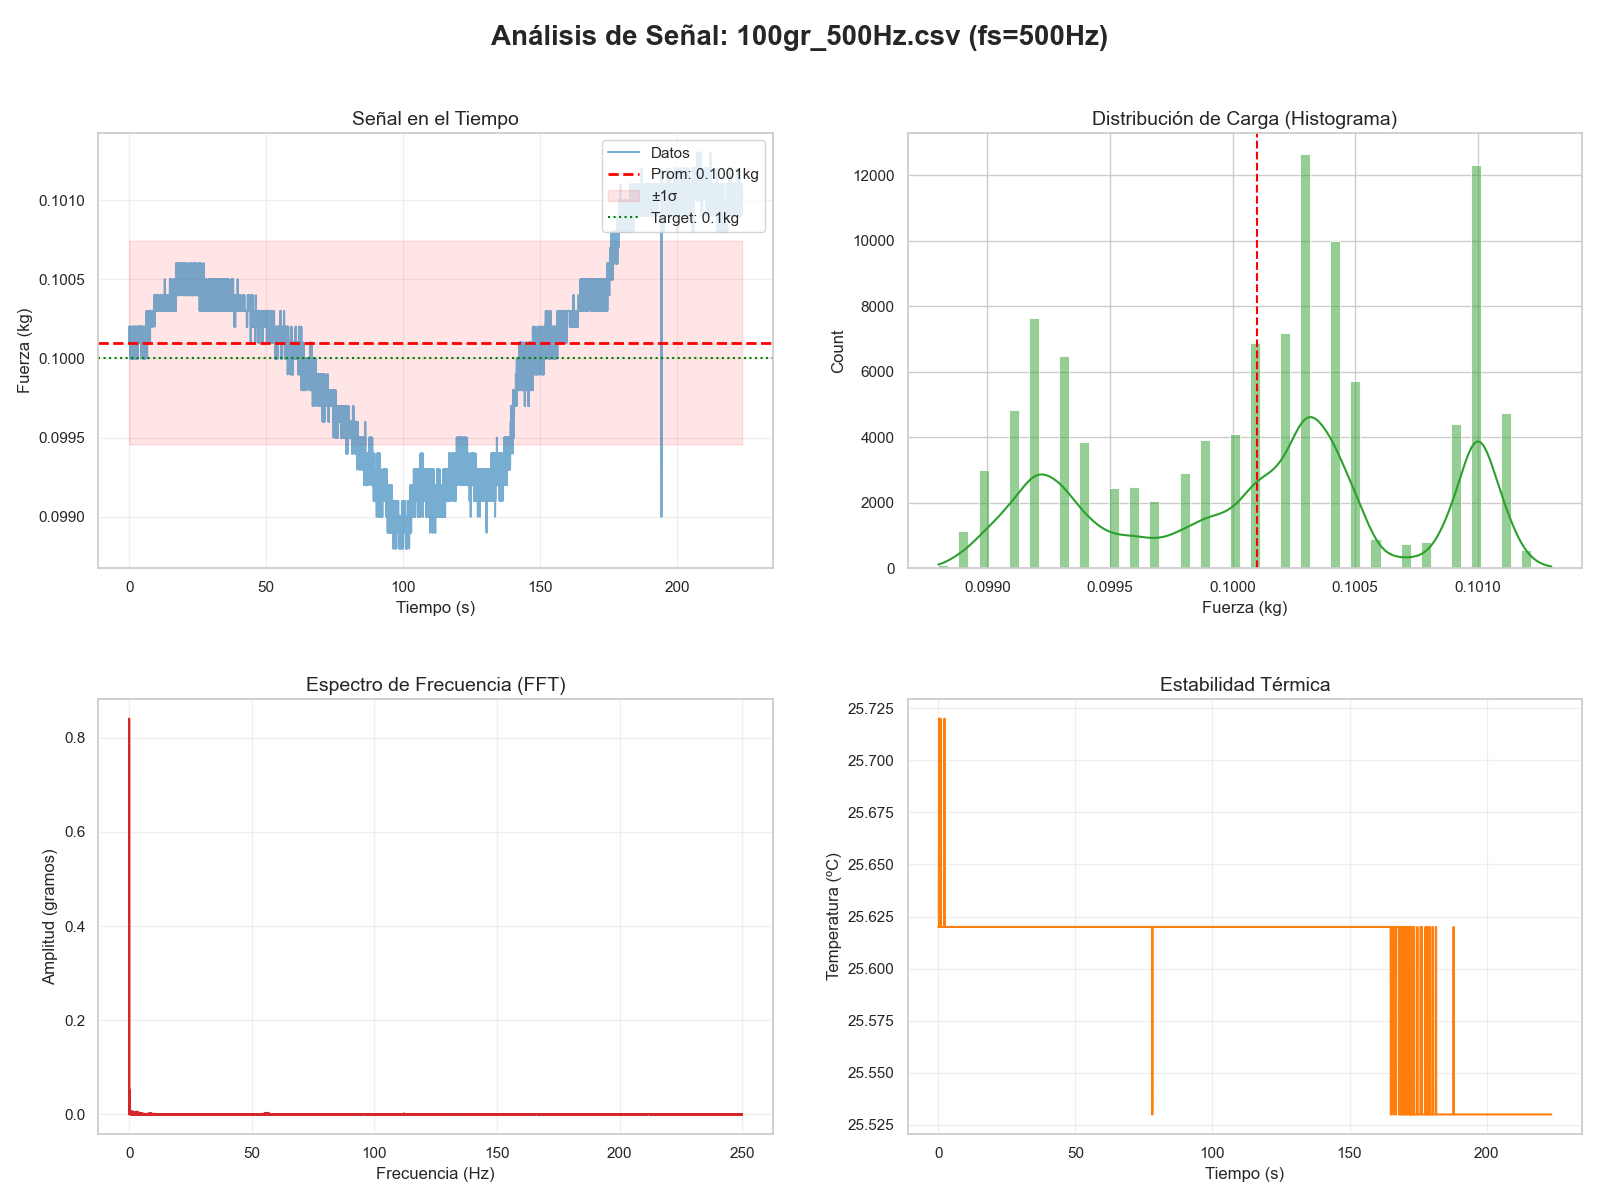
Al analizar las mediciones del sensor, lo primero que aparece es que los valores están bien en promedio: cuando se aplican 100 g, el sistema mide muy cerca de ese valor. Sin embargo, si uno mira la señal en detalle durante largos períodos, aparecen pequeñas variaciones y “corrimientos” lentos que no son ruido al azar, sino efectos propios del sensor, como cambios con la temperatura o acomodamientos mecánicos internos. Esto también se ve en los histogramas, donde la distribución no es perfectamente limpia, y en el análisis en frecuencia, que muestra que casi toda la variación ocurre muy despacio, cerca de cero Hz.
Ahora bien, en el uso real esto cambia bastante. Si el sensor se calibra en cero justo antes de medir y se utiliza solo durante unos pocos segundos, todos esos efectos lentos dejan de ser un problema importante. En ese corto intervalo, el sistema se comporta de manera mucho más estable, y lo que domina es simplemente un poco de ruido eléctrico en la señal. En la práctica, esto significa que el sensor funciona bien para mediciones rápidas, siempre que se haga una calibración previa. Incluso se puede mejorar aún más promediando unos pocos valores para suavizar la lectura. En resumen, aunque no es ideal para mediciones prolongadas sin recalibrar, sí es perfectamente usable y confiable en escenarios cortos y controlados, que es donde mejor rinde.
